整理一个夜间生产车间的图像探测方案时,设备表上写着“1080P、IP65、灵敏度高”,看起来参数不少。可到了画面这一层,夜间只有设备指示灯,蒸汽裹着灯架,车辆灯光又直冲镜头。三件事叠在一起,单靠把灵敏度调到高档,回答不了能不能稳定报警。我判断图像探测灵敏度,不先看厂家的一个“高”字,也不先问照度下限能到多少。现场画面先要成立,算法参数才有发挥空间。
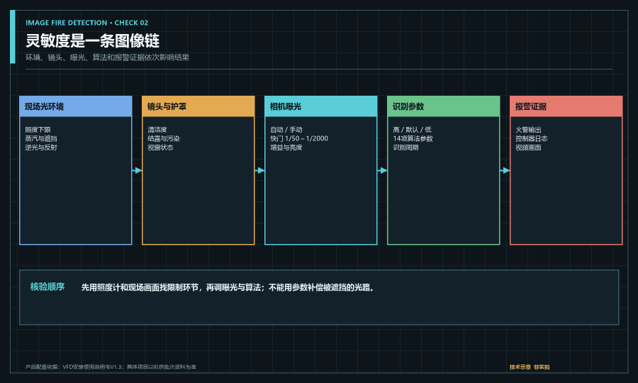
现场照度、镜头、曝光和算法,任何一段都能拖低识别结果。
以泰和安VFD/F-TX003安装使用说明书V1.3为例,软件里有高、默认、低三档火灾识别灵敏度,也列出14项可调算法参数。相机设置还包括自动或手动曝光、1/50秒至1/2000秒快门、增益、亮度、对比度和红外滤光片等。参数能调,不代表可以把被蒸汽挡住的目标“调出来”。
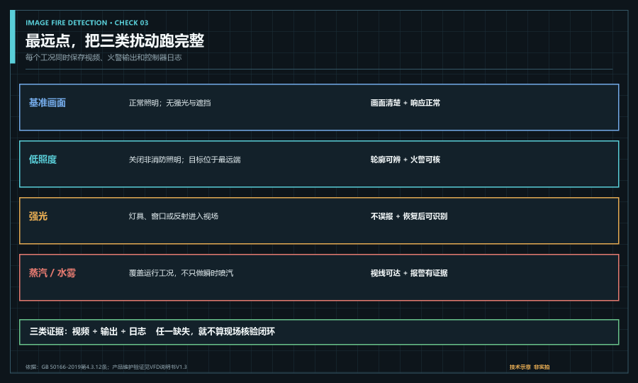
我会把图像质量核验分成三组证据:现场画面、火警输出、控制器日志。画面用于确认目标可见,输出用于确认探测器动作,日志用于确认时间、设备和报警状态能够回查。只保存一张漂亮截图,不足以形成报告。
工作照度下限没有查到,就向厂家要书面值,或者现场做验证。
低照度要在最远探测点、人员或车辆活动最少、灯具状态最不利的条件下测。照度计读数要记录测量位置和高度,不能只拍一张环境照片。白天照度合格,说明不了夜间生产状态;车间平均照度,也说明不了目标面的实际亮度。现有VFD产品规格页能看到1080P、IP65或IP66、DC24V和工作温度等参数,没有给出可以直接搬进图纸的工作照度下限。这类数值没有查到,我不会自行补一个lx值。
画面已经出现噪声、目标轮廓消失时,优先处理照明和安装位置。提高增益或拉长快门可能让画面变亮,也可能同时带来噪声、拖影和运动目标模糊。软件里能调曝光,不等于现场照度问题已经解决。
三种扰动分开核
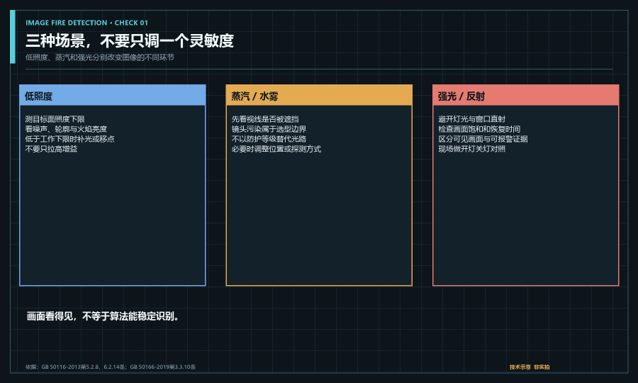
蒸汽先看光路,不先看灵敏度。蒸汽直接喷向镜头,或者在生产过程中长期遮住探测器视线时,画面中的火焰轮廓、闪烁和灰度变化都会被削弱。调低移动阈值,可能把蒸汽流动当成疑似目标;调高阈值,又可能漏掉真实火焰。GB 50116-2013第5.2.8条对图像型火焰探测器写得很明确:镜头易被污染,或者视线易被油雾、烟雾、水雾和冰雪遮挡的场所,不宜选择图像型火焰探测器。写设计说明时,我会把蒸汽、水雾和油雾分别落到这一条里。
IP等级解决的是外壳防护,不解决视窗长期结露、油污和蒸汽遮挡。VFD说明书要求护罩玻璃保持清洁,明显灰尘和污渍要及时处理,例行维护可按说明书清洁镜面。项目如果离不开图像探测,应同步明确安装位置、隔离或观察窗方案、维护周期和辅助探测方式,不能只把维护要求写给物业。
蒸汽工况还有一个容易漏掉的时间维度。设备启动、换班、清洗和冬季开门时,蒸汽浓度可能完全不同。核验要覆盖典型运行状态和不利状态,瞬时喷一次蒸汽没有遮挡,不能证明整个生产周期都可用。
灵敏度背后是一条链
强光问题不只是“报警器误不误报”。灯光进入视场后,画面可能局部饱和;自动曝光重新调整时,暗部目标又会短暂丢失。试验要记录强光出现前、进入画面时和灯光移开后的三段画面。测试时让正常照明、车灯或反射光按运行规律进入视场,再观察画面恢复和报警状态。连续强光导致的画面饱和、自动曝光来回摆动、背景运动引起的误报,建议写进试验记录。
GB 50166-2019第3.3.10条要求安装位置避开光源直接照射探测窗口,探测视角内不应存在遮挡物。GB 50116-2013第6.2.14条也要求火焰探测器和图像型火灾探测器避免光源直接照射窗口。现场不能只看安装时是否开灯,还要看夜间车灯、电焊弧光、移动检修灯和金属反射是否周期性扫过画面。样本或投标文件里写“宽动态”时,也要核对测试条件和画面证据,不能用四个字替代现场验证。
VFD说明书把火灾识别周期默认值写成2000ms,灵敏度分为高、默认、低三档,并可调移动侦测阈值、二值化阈值和闪烁频率等参数。每一档都可能改变误报和漏报的平衡。高灵敏度不一定适合蒸汽和强光场景。移动侦测阈值偏低,运动物体和蒸汽流动容易进入判据;亮度二值化阈值偏低,暗画面里的噪声可能被当成高亮区域。调参时要同时保留正常工况、强光干扰和模拟火焰三组记录。
火焰识别还要看目标占画面的尺寸、闪烁频率和持续时间。最远点的火焰像素本来就少,如果二值化阈值、火焰像素最小值或识别周期不适合该距离,现场会出现“视频里能看见火,探测器却不报”。这些参数要从拟供设备菜单和厂家书面说明取值,图纸只能写配置原则,不能随手填一个“高”。
GB 50166-2019第4.3.12条要求在图像型火灾探测器监视区域的最远端调试响应性能。最远点往往也是目标像素少、照度低、受蒸汽影响和反射角度复杂的点。只测镜头前方近处,不能代表保护区域。VFD说明书给出的维护验证方法,是在探测器视野内、距探测器小于20米的位置,用950nm红外灯做小范围上下或左右抖动,并保证验证过程无明显光线和运动干扰。这个方法是产品维护验证,不替代项目最远点的设计核验。
最远点要把工况跑全
设备表旁边,我会补一列现场图像质量记录。每个探测器写完整型号、安装位置、目标距离、目标面照度下限、夜间照明状态、蒸汽或水雾位置、强光来源和镜头清洁周期。现场记录再补曝光模式、快门、增益、识别灵敏度、关键算法参数和验证日期。每组试验保留视频截图、火警输出状态、控制器日志和设备编号。
图像探测器不是装好以后调一个高灵敏度就结束。设计阶段先把光路和工况选对,现场验证阶段再让曝光和算法适应环境,验收时到最远点用扰动和模拟火焰把证据留全。这个顺序走下来,夜间画面和报警日志才能对得上。
以上为低照度、蒸汽和强光条件下图像探测灵敏度的核验方法讨论,不构成具体项目设计结论。工作照度下限、曝光参数、算法灵敏度、安装位置、维护周期和报警验证,应以施工图、现行标准及拟供完整型号随机技术资料为准。
资料来源(设计规范):GB 50116-2013《火灾自动报警系统设计规范》第5.2.8条、第6.2.14条。
资料来源(安装验收):GB 50166-2019《火灾自动报警系统施工及验收标准》第3.3.10条、第4.3.12条。
消防知识、消防器材、消防技术、消防法规的学习交流中心 --消防百事通--一起来关注 www.fire114.cn




 我要加群
 我要投稿